先了解医生需要解决什么问题
传统徒手粒籽植入需要兼顾位置精度、操作效率与医护辐射防护。研发首先要了解医生的实际操作、现有设备和使用环境。
明确这些问题后,团队才能判断哪些操作适合由机器人完成,以及设备应如何配合医护人员。
将临床需求转化为产品设计
工程团队运用机电系统设计与运动控制技术,研究粒籽如何输送、位置如何控制、植入如何执行。医疗专家则提供临床操作经验,帮助团队理解使用要求。
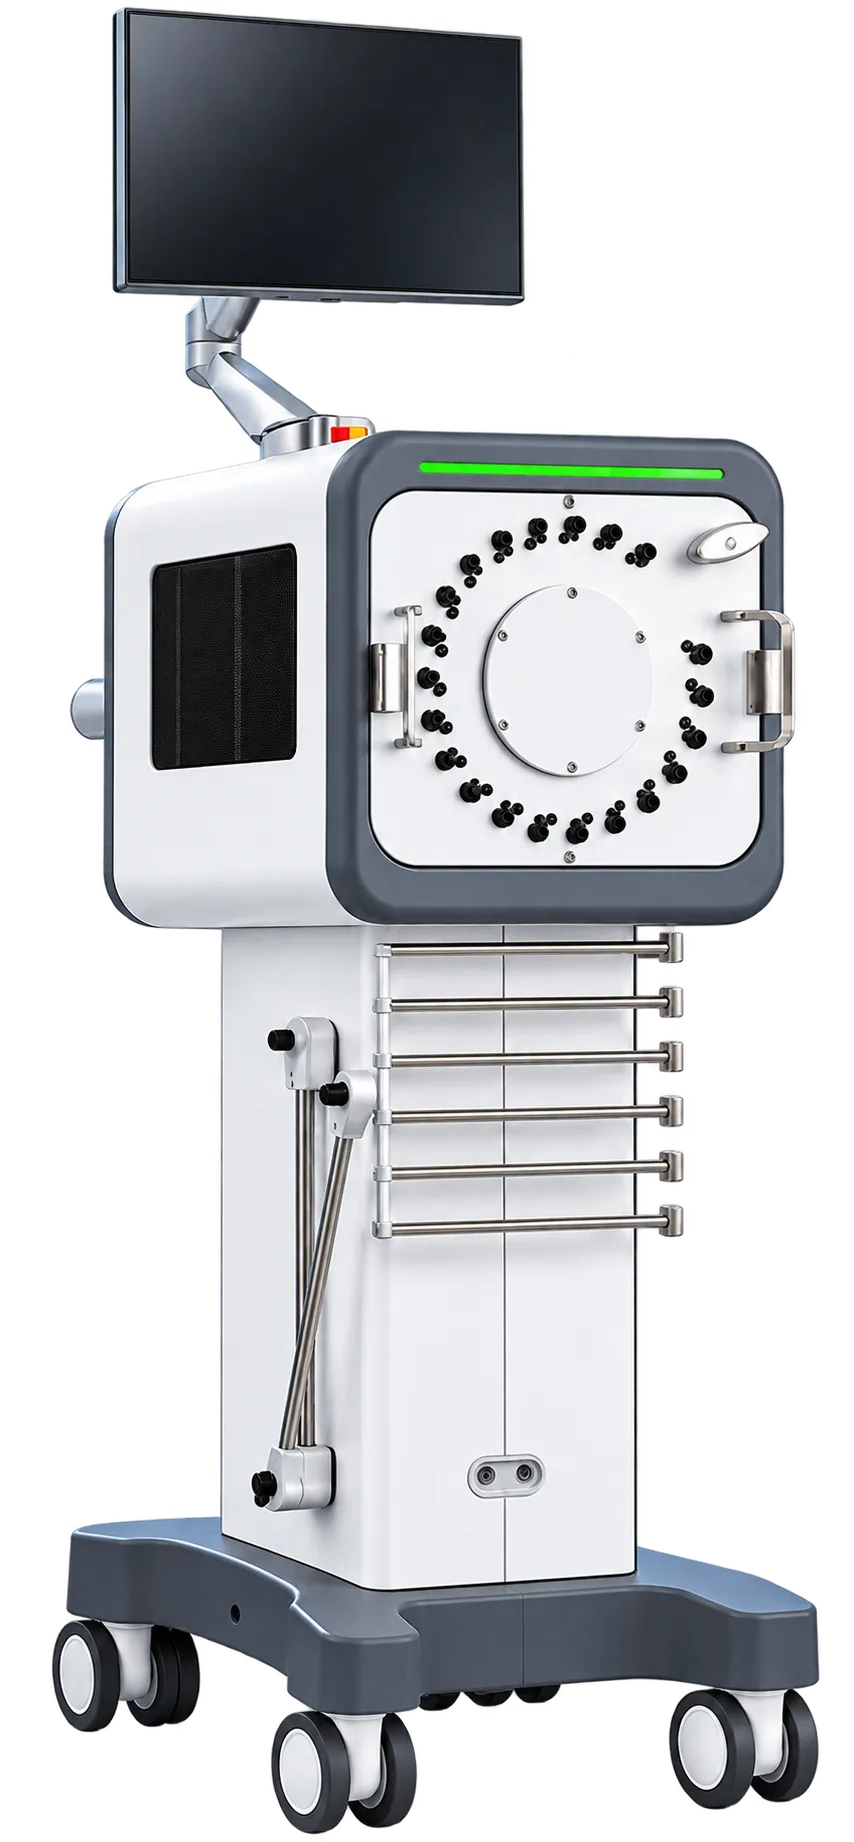
针对术中组织变化和重复操作,大士研发多通道柔性输送结构,并支持在医护人员监督下自动植入。
明确医生与机器人的分工
医生负责临床判断和穿刺操作,机器人负责粒籽输送与植入,医护人员全程监督。产品设计需要让操作信息易于查看,让人员能够监督执行过程。
研发过程中,工程团队与医疗专家需要持续讨论这些使用要求,据此完善技术方案与操作流程。
医工协作贯穿需求分析、产品设计和使用流程,帮助团队研发适合临床操作的医疗机器人。
内容依据企业提供的公司介绍及产品资料整理。产品功能与使用要求以正式资料为准。